




# RS-232 指南:考验我们耐心的协议硬件架构、西门子 CNC 现场经验与信号物理学
*原始记录 ID:7587 (EN) / 12842 (TR)*
*关联草稿:ID 928 与 ID 9590(”RS-232″ 与 “RS-232 正在考验我们的耐心”)*
*类别:开源与开发者工具 / 硬件与复古计算*
*作者:DigiLiner 研究团队*
—
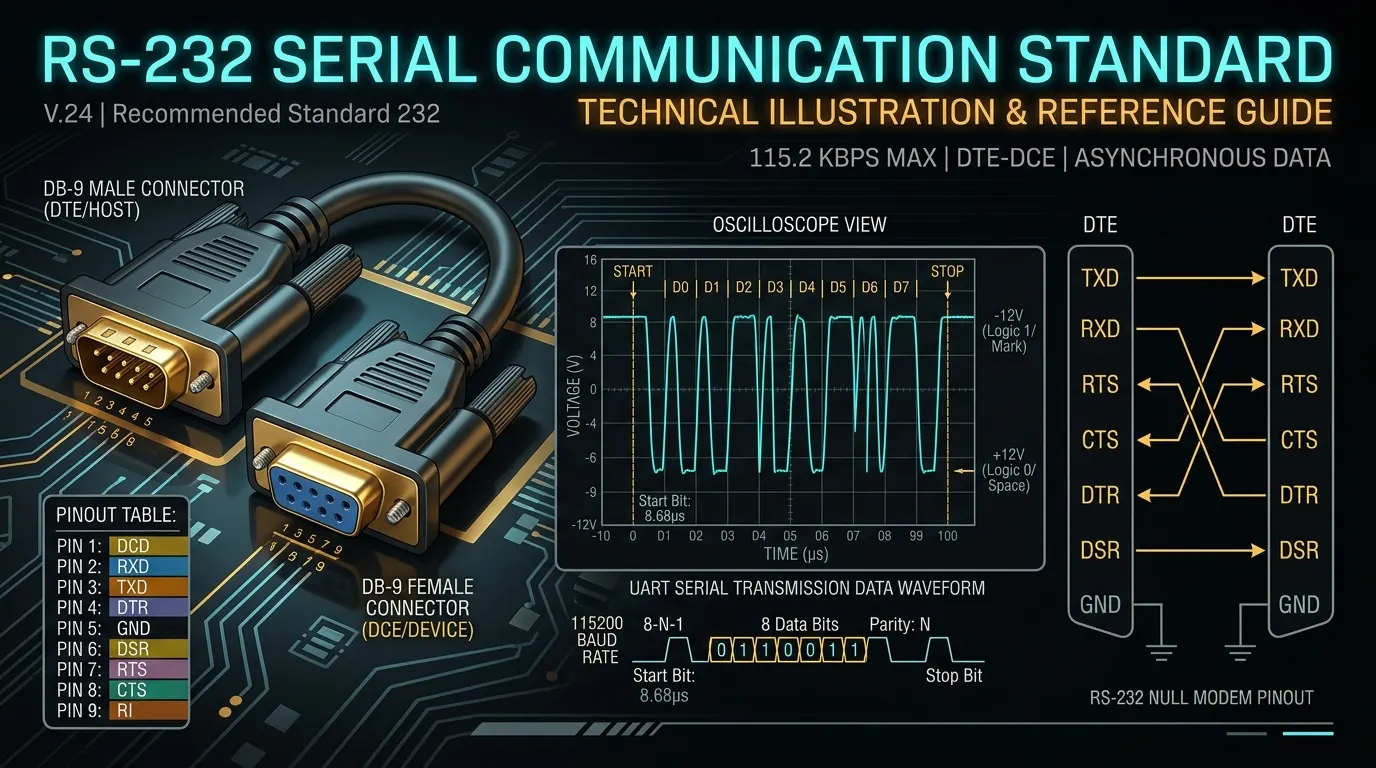
📌 一览表:RS-232 串口标准与物理参数
| 首次发布年份 | 1960 年(EIA 标准);最新修订版本:TIA/EIA-232-F(1997 年)[1] |
|---|---|
| 信号拓扑 | 单端传输(Single-Ended),以公共信号地(GND)为参考基准的对称双极性电压 |
| 逻辑 1 (Mark) | -3V 至 -15V(典型值:-12V);线路空闲(Idle)时保持在该负电压电平 |
| 逻辑 0 (Space) | +3V 至 +15V(典型值:+12V);用于表示起始位(Start bit)及二进制零状态 |
| 无效 / 盲区区间 | -3V 至 +3V(过渡窗口;标准未对该区间内的信号赋予任何有效逻辑定义) |
| 最高波特率 | 原始官方上限:20 kbps;现代硬件环境:115,200 bps(配合专用驱动芯片可达 921,600 bps)[2] |
| 线缆电容限制 | 2500 pF 总负载电容(RS-232-C);在典型 ~50 pF/m 线缆下约折合 15 米(50 英尺)。采用低电容线缆并在较低速率下可实现更长布线 |
| 标准连接器 | DB-25(25 针 D-Sub)以及由 IBM PC/AT(1984 年)普及的 DE-9(9 针 D-Sub)[3] |
| 流控制(握手) | 硬件流控(RTS/CTS、DTR/DSR)或软件流控(XON:0x11 / XOFF:0x13) |
本指南跨越 20 世纪 60 年代的电传打字机终端,直至现代工业数控机床与嵌入式调试控制台,深入探讨 RS-232 标准。我们将以严密的工程视角,剖析反向电压逻辑、工厂车间验证的西门子数控文件结构、信号边沿物理学及故障排查方案。
## 冷开场:考验我们耐心的协议
若你曾置身工厂车间的设备维护间,或在嵌入式实验室的长椅前度过数小时,试图将数据强行灌入一台固执的串口设备,你定会对 RS-232 如何考验人类耐性深有体会。
屏幕上没有任何报错提示。目标设备没有分配 IP 地址;它不具备以太网口、没有显示屏、没有键盘,更没有图形交互界面。你手中仅有一枚金属制 D-Sub 插头,以及一根连向工作站的黑色电缆。将波特率设为 9600,控制台窗口便喷涌出毫无意义的乱码符号(`ÿÿÀ€`)。将速率拔高至 19200,线路瞬间陷入死一般的寂静。调换 TX 与 RX 引脚,设备直接死锁停机。关闭流控制,前十个字节刚刚穿过,内部缓冲区便彻底溢出,有效载荷随之化为乌有。
1960 年电子工业联盟(EIA)确立 RS-232 规范时,其初衷极为纯粹:将数据终端设备(DTE)连接到数据通信设备(DCE)。那个时代的主力设备——Teletype Model 33 ASR 电传终端,每秒仅能传输 110 比特,大约等同于每秒 10 个字符 [1][2]。在当时,没有任何人能够预见到,这套裸露的物理线路接口会在六十多年之后,依旧在驱动着工业多轴数控加工中心、精密实验室频谱分析仪以及微控制器的紧急救援控制台。
在此需要明确一项工程共识:严格来说,RS-232 并非一种“协议”,而是一项**电气与机械接口规范**。它规定了电压界限、引脚排布和信号名称;而数据帧的封装模式(起始位、停止位、校验位)则属于 UART 的体系范畴。在本指南中,“协议”一词仅依循行业口语习惯使用。
这项曾被无数次宣判死刑的标准,究竟因何历经六十余载风霜,依旧作为现代制造业与底层硬件工程中无可取代的磐石而存在?
—
## 1. 工厂车间现场:通过 RS-232 从西门子 CNC 提取数据
若想真正领会教科书理论的真空环境与工厂车间裸露现实之间的巨大断层,最直接的方法便是与一台真实的工业 CNC 机床建立通信。
当需要把加工程序(MPF)与刀具偏置参数从一套**西门子 Sinumerik CNC**控制系统通过 RS-232 链路备份至计算机时,数据流的首尾均由极其严苛的控制签名所锁死。依据所选备份模式的不同,工程师将面对两种截然不同的文件头构造:
### A. PC 格式与穿孔纸带格式(Punched Tape)对比
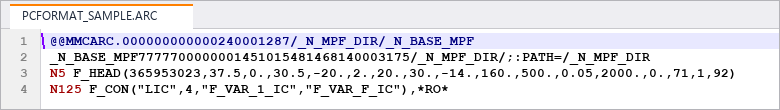
_N_BASE_MPF)。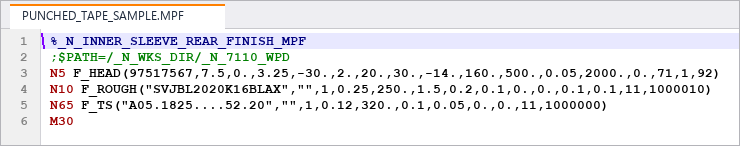
_N_INNER_SLEEVE_REAR_FINISH_MPF)。仔细审视这些截取到的数据流,几项关键工程要点跃然纸上:
1. **行结构规则:** 在穿孔纸带格式中,首行是以 `%` 开头的文件名称(例如 `%_N_BASE_MPF` 或 `%_N_INNER_SLEEVE_REAR_FINISH_MPF`);次行则指示控制系统内部的存储路径,格式为 `;$PATH=/_N_MPF_DIR` [6]。
2. **穿孔纸带的历史传承:** “穿孔纸带”格式属于纯粹的人类可读 ASCII 文本。这一命名追溯至 20 世纪 50 年代的数控机床,当时数控指令全部依靠打孔纸带读取机录入。
3. **`%` 字符(十六进制 `0x25`)属于起始定界符:** 在西门子穿孔纸带格式中,每个程序文件均以 `%<文件名>` 行作为**开端**;若一份归档中整合了多段子程序,每段模块均需由各自独立的 `%` 行开启 [6]。至于数据传输的终止判定,则由另一项专门的配置参数管理:在西门子官方说明中,“传输结束符(End of transmission character)”常被指定为 **`1A`**(即 Ctrl-Z / SUB);而在工业现场,亦有部分机床配置为 `03`(ETX)或 `04`(EOT)[6][7]。发送端软件必须与机床内部参数完全匹配,否则数控系统会中断写入并报错“Tape format illegal(纸带格式非法)”。
—
### B. WPD(工件目录):整套工件文件夹的整体备份
如果目标并非单一独立的程序,而是需要一次性完整导出某项零件加工任务中的所有关联模块——涵盖粗车循环、后序精加工、螺纹切削子程序及刀具参数——便必须采用 **WPD 容器格式**:
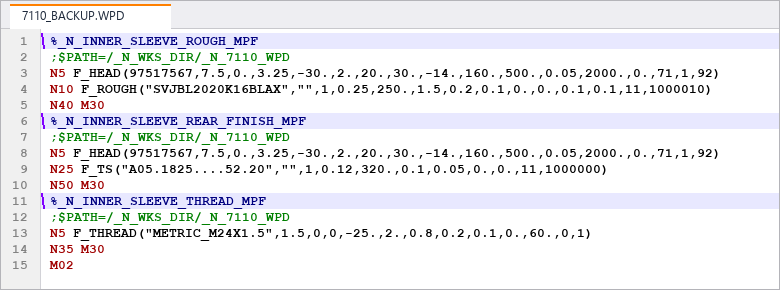
在一份 WPD 归档内,数个子程序(例如粗加工 _ROUGH_MPF、后道精加工 _REAR_FINISH_MPF 与螺纹加工 _THREAD_MPF)附带各自的层级路径,按顺序拼接在同一个文件内。后续将此文件通过相同 RS-232 串口重新送回机床时,数控内置解析器会自动解包,并将各段代码精确归置于相应的工件子文件夹中。
这套诞生于 20 世纪 60 年代的简单三线接口(TX、RX、GND),凭借严谨的数据格式设计,成功化身为高度可靠的工业文件同步通道。
—
## 2. 物理层与首个转折点:反向电压逻辑
现代微控制器(ARM Cortex、ESP32、STM32、PIC、AVR)普遍运行在 3.3V 或 5V 晶体管-晶体管逻辑(TTL)电平下。当硬件工程师将示波器探头挂载至微控制器的 UART 引脚时,习惯于看到逻辑 1 呈现为 +3.3V(或 +5V),而逻辑 0 呈现为 0V(GND)。
然而一旦踏入 RS-232 的领地,便会迎来第一个认知颠覆:**RS-232 采用双极性反向逻辑(Bipolar Inverted Logic)。**
“`
电压电平直观对照:
TTL / CMOS 逻辑 (0V – 5V):
+5V ├─────────────────────────► 逻辑 1 (High)
│ [过渡区间]
0V ┴─────────────────────────► 逻辑 0 (Low)
RS-232 标准逻辑 (-12V / +12V):
+12V ┌─────────────────────────► 逻辑 0 (SPACE / 激活信号)
+3V ├ – – – – – – – – – – – – ┐
0V │ [死区 / │ 噪声容限区 (未定义)
-3V ├ – – – 迟滞窗口] │
-12V └─────────────────────────► 逻辑 1 (MARK / 线路空闲)
“`
有效信号以信号地(GND)为基准,被严格限定在 **+3V 至 +15V** 以及 **-3V 至 -15V** 两个区间内;工业与实验室常用电压为 $\pm 5\text{V}$、$\pm 10\text{V}$、$\pm 12\text{V}$ 与 $\pm 15\text{V}$。**而 -3V 到 +3V 之间的带状区间属于绝对无效区(噪声死区 / Noise Deadband)。**
### 为何选用负电压与如此宽阔的摆幅?
1. **抗电磁干扰性能:** 工厂车间中的大功率电动机、电磁接触器和弧焊机会激起剧烈的电磁干扰(EMI)。脆弱的 0–5V TTL 电平极易因接地反弹而产生误码,而 RS-232 拥有高达 24 伏的电位落差($-12\text{V} \leftrightarrow +12\text{V}$),能轻松击穿并压制噪声底噪。
2. **负电压空闲状态(Marking State):** 当线路上无数据吞吐时(空闲状态),线路电压长期钳位在负电压(Mark)。这一传统源于早期的电报回路。然而此处隐藏着一个隐蔽陷阱:当线缆断开或接触不良时,接收器内部的输入阻抗(通常为 3–7 kΩ)会将开路端拉至 0V。而类似 MC1489 或 MAX232 这样的接收芯片,会将开路的 0V 判定为 **Mark(空闲)**。因此线缆断裂往往表现为一条安静祥和的空闲线路,极难被察觉。
– **Break 状态(中断状态)** 则恰好相反:它要求线路处于 **Space(正电压)** 的时间超过一个完整的字符帧。许多工业设备特意将其用作复位或请求注意的特殊硬件信号。
> [!CAUTION]
> **硬件损毁警告:** 若将 3.3V Raspberry Pi 或 5V Arduino 的 GPIO 引脚直接接入真实的 RS-232 接口,所引入的 $\pm 12\text{V}$ 高压会瞬间击穿微控制器的内部保护二极管,造成硅芯片的永久烧毁!两个系统之间必须始终串入电平转换芯片。
—
## 3. 第二个转折点:电荷泵技术革新与 MAX232 的破局
在 20 世纪 80 年代中期之前,为计算机主板增设 RS-232 接口是一项成本高昂的布局难题。由于数字逻辑芯片采用 +5V 供电,而经典的 Motorola MC1488 等驱动芯片则强制要求 $\pm 12\text{V}$($\pm 9\text{V} \dots \pm 15\text{V}$)的双路外部辅助电源。尽管配套的 MC1489 接收芯片可以使用 +5V,但驱动器依然迫使主板必须铺设三组独立的供电轨。
1986 年 7 月,Maxim Integrated Products 宣布推出半导体历史上最著名的接口芯片之一:**MAX232** [4][8]。文献中通常将其大规模上市时间记为 1987 年——这也是 Maxim 凭借此芯片的市场大捷,首次实现盈利的财年。
“`
MAX232 内部电荷泵架构(倍压器 / 反相器):
+5V DC 电源输入
│
┌────────┴────────┐
▼ ▼
[倍压单元 1] [反相单元 2]
外部电容 外部电容
(升压至约 +10V) (反相至约 -10V)
│ │
▼ ▼
+10V DC -10V DC ──► RS-232 线路驱动器 (TX)
────────────────────────────► RS-232 线路驱动器 (TX)
“`
凭借外挂的四颗小电容及内部半导体开关网络,MAX232 仅依靠单一的 +5V 输入,即可在芯片内部先将电压倍增至约 +10V,再经反相得到 -10V。芯片得以将 0–5V 的 TTL 电平直接转换为 RS-232 双极性电平。在空载状态下,其输出端可接近 $\pm 10\text{V}$;在挂载标准的 3 kΩ 接收负载时,输出通常稳定在 **$\pm 7\text{V}$ 至 $\pm 9\text{V}$**,远超标准要求的 $\pm 5\text{V}$ 底线 [4][5]。
**什么是倍压器 / 电荷泵(Charge Pump)?**
在模拟电路领域,提升或反相直流电压传统上依赖笨重的电感或变压器。而**电荷泵(Charge Pump)**属于一种开关电容式直流-直流转换器(Switched-Capacitor DC-DC Converter),其完全摒弃了磁性元件。内部高频振荡器以微秒级周期交替对外部电容进行 5V 充电,并通过半导体开关重新串联分配电荷。电压首先被翻倍($+5\text{V} \to +10\text{V}$),继而反转为负压($-10\text{V}$),从而由单路单极性电源生成合规的双极性供电轨。
### 电容容值:规格书要求与现场实测的微妙差异
数据手册的要求清晰明了:原始版本的 MAX232 在外挂四颗 **1 µF** 电容时,官方保证通信速率可达 **120 kbps**;若在旧版芯片上改用 **0.1 µF**,厂商认证的速率上限则降至 **64 kbps**。而经过振荡器改良的 **MAX232A** 则专为 0.1 µF 打造,可稳跑 **200 kbps**;更现代的 3.3V 芯片 **MAX3232** 同样原生采用 0.1 µF 贴片陶瓷电容 [4][8]。
然而,工厂实验台上的实测却展现出有趣的现象:在部分老式板卡上,将 1 µF 电解电容更换为 0.1 µF 陶瓷电容后,示波器上的信号跳变边沿反而显得更加**陡峭**,帧错误率有所降低,甚至能够更稳定地维持高波特率。
这两种表象在物理层面并不冲突,其机理在于:
– **摆幅受限,过渡时间缩短:** 容量偏小的电容会导致电荷泵内部的 V+ 与 V- 电压略微跌落;输出端摆幅由 $\pm 9\text{V}$ 收缩至 $\pm 6–7\text{V}$ 左右。由于驱动器的压摆率(Slew Rate)受物理机制限制(TI 数据手册规定最高 30 V/µs),更窄的电压行程跨越临界接收阈值($\pm 3\text{V}$)所消耗的纳秒数明显减少。相对于整个比特周期而言边沿更显陡直,有效减弱了高电容长线缆中的码间串扰(ISI)。
– **市场芯片的真实版本:** 工业库存中许多印有“MAX232”字样的芯片,实际上属于采用新工艺制作的兼容改款或‘A’版内核,其内部早已适应 0.1 µF 的最佳工作点。
> [!TIP]
> **工程实战法则:** 若尝试缩减电容容量,必须在带载真实线缆与接收端的前提下,用示波器测量 V+/V- 引脚和 TX 发送波形。带载下的电压摆幅**绝对不可跌破 $\pm 5\text{V}$**,否则将严重蚕食噪声容限,在工业电磁干扰下招致通信误码。面对高波特率诉求,最稳妥的方案是选用专为高速率开发的接口芯片(如 MAX232A、MAX3232 或 MAX3221 系列)。
—
## 4. 信号物理学与示波器实景:ASCII 字符 ‘J’ 的物理剖析
教科书常将 RS-232 描绘为轮廓分明的方波。但在车间现场接入示波器探头后,荧光屏呈现的完全是另一番景象。

### 发送字符 ‘J’ 的时序分解:
在标准 ASCII 字符编码表中,大写字母 **’J’** 的十进制数值为 **74**,对应的二进制序列为 **`01001010`**。
依据 UART 的协议规则,串口数据一律遵循**最低有效位优先(LSB – Least Significant Bit)**的原则串行输出。其时序演进流程如下:
1. **起始位(Start Bit):** 信号从常态的负压空闲电平(-12V)突变拉升至 +12V(逻辑 0)。
2. **8 位数据位(由 LSB 至 MSB):**
– Bit 0: `0` (+12V)
– Bit 1: `1` (-12V)
– Bit 2: `0` (+12V)
– Bit 3: `1` (-12V)
– Bit 4: `0` (+12V)
– Bit 5: `0` (+12V)
– Bit 6: `1` (-12V)
– Bit 7: `0` (+12V)
3. **停止位(Stop Bit):** 信号重新被拉回至 -12V 的稳态(逻辑 1)。
### 时序数学换算 ($T_{\text{bit}}$):
线路上单个比特所占据的时宽,即为波特率的倒数:
$$T_{\text{bit}} = \frac{1}{\text{波特率}}$$
– **在 9600 bps 条件下:**
$$T_{\text{bit}} = \frac{1}{9600} \approx 104.17\ \mu\text{s}$$
– **在 115,200 bps 条件下:**
$$T_{\text{bit}} = \frac{1}{115200} \approx 8.68\ \mu\text{s}$$
—
## 第三个转折点:线缆寄生电容与 2 位停止位的救场原理
在 115,200 bps 这样的较高波特率下,传输线缆的物理介质特性将成为主导瓶颈。在较长传输距离中,包裹并隔离两组铜芯导线的绝缘介质层,在物理层面等效于**沿线路连续分布的并联电容器**。
伴随通信频率的提高,线间电容会迅速削平原本陡峭的矩形跃变。示波器上所捕获的已非理想方波,而是**RC 充放电电路特有的指数渐近曲线**:
“`
理想脉冲方波: ┌────────┐ 实际畸变波形 (RC 充放电曲线): ╭────────╮
│ │ ╱ ╲
─────────┘ └────── ────────────────╯ ╰──────
“`
### 严苛的时序窗口:
在 115,200 波特率下,整个比特窗口的跨度仅剩 **$8.68\ \mu\text{s}$**。
为抑制高频射频辐射,标准对驱动器的压摆率(Slew Rate)设定了 30 V/µs 的刚性上限。在线缆电容的双重拖拽下,电平切换过程被明显拉长。接收端并不要求信号达到电压峰值,只要电平越过 **$\pm 3\text{V}$ 门限**即可触发识别。UART 内部通常会在**比特单元的中点**实施采样(普遍运用 16 倍过采样机制)。然而当电平爬升时间蚕食掉大半个比特周期时,上一比特未释放完毕的电荷将蔓延至下一位,致使采样时点漂移,从而诱发帧错误(Framing Error)。
### 2 位停止位的真实机理
将通信参数设定为 **2 位停止位**,在 115,200 波特率下,字符间的空闲时间将由 **8.68 µs** 延长至 **17.36 µs**。额外获得的缓冲时间恰好等同于一个完整的比特位幅(**8.68 µs**)。工程师需准确理解其效能边界:
– **无法修正跳变斜率:** 停止位的电平与线路空闲电平(Mark)完全一致,它对字符*内部*的位跳变没有任何改善作用。
– **给予接收处理器充裕的处理周期:** 采用较慢微处理器或内部 FIFO 缓冲区偏小的老旧接收设备(包括早期的数控系统),借此可赢得宝贵的 CPU 周期,赶在下一起始位到达前清空移位寄存器。
– **吸收波特率时钟偏差:** 若发送端与接收端的晶振时钟存在微量频偏,延长的字符间隙能够协助 UART 内部状态机完成精准的重同步。
– **机械时代的历史烙印:** 类似 Teletype Model 33 这样的 110 波特率机械电传机,当初正是需要 2 位停止位的时间间隔,供打印字锤的机械构件复位归位 [5]。
2 位停止位能显著缓解接收端的处理与定时压力,但它无法治愈劣质电缆引发的严重波形衰减。
—
## 5. 数据位长选择(7 位 vs 8 位)与奇偶校验的二阶盲区
串口通信参数常常被凝练为 `9600-8-N-1` 或 `2400-7-E-1` 之类的格式符号。这些配置的背后凝聚着计算技术的演化历程:
### 为什么存在 7 位数据位?
标准英文字母、数字和核心控制符号(CR、LF、ACK、NAK、ESC)完整容纳于 0 到 127 的 7 位 ASCII 编码范围内($2^7 = 128$)。
Teletype ASR-33 等经典 ASCII 终端由此将 7 数据位作为标准(1 起始 + 7 数据 + 1 校验 + 2 停止 = 11 比特总帧长)。注:国际电传网络普遍采用 5 位的 Baudot/ITA2 编码而非 ASCII。在不附加校验位的纯数据流中,7-N-1 帧长 9 位,而 8-N-1 需耗费 10 位,7 位传输由此换取了约 **11%** 的有效字符吞吐提速。然而附加校验位的 7-E-1 同样占满 10 位,并无速度增益。若需传输二进制目标文件、编译固件或图形数据流,则必须严格配置为 8 位数据位。
### 奇偶校验的双比特失效陷阱(The Double-Bit Trap)
奇偶校验通过统计已传输单字节中“1”电平比特的总数进行粗略的完整性核验:
– **偶校验(Even):** 自动调节校验位,使全帧中“1”的累加总量保持为偶数。
– **奇校验(Odd):** 自动调节校验位,使全帧中“1”的累加总量保持为奇数。
> [!WARNING]
> **奇偶校验的安全盲区:** 单一校验位仅能截获**奇数个比特翻转(1、3 或 5 个位损坏)**!
> 假若工业现场的突发脉冲干扰造成**两个比特同时翻转**(例如将两个原本的 `0` 错误击穿为 `1`),全帧中“1”的奇偶统计状态毫无改变!接收端将误判该数据完美无瑕,并放行错误内容。
>
> 正因如此,实验室短距测试普遍将校验位置为 `None`。而在追求绝对数据可靠性的场景下,数据校验会被交由更高层级的协议栈处理:如 XMODEM/Kermit 传输协议或 Modbus RTU 工业现场总线均依托整块的**循环冗余校验(CRC)**保障数据健全 [5]。但在缺乏高层协议的 CNC 文本纸带数据传输中,车间至今仍广泛保留 7-E-2 校验参数作为首道防线 [7]。
—
## 6. 流控制(握手):硬件与软件机制比较
当工作站以 115,200 bps 的速率推送数据,而受控的旧款 CNC 主板每秒只能向内部存储器写入 9600 比特时会发生什么?接收端的内部 FIFO 瞬间爆满,超出的数据流在无声无息中被丢弃。
流控制机制就是赋予接收端一种举手示意的方式:*“请暂停发送,我的缓冲区已满。”*
“`
流控制工作拓扑:
1. 硬件流控制 (Hardware Handshake) – 依托专用电压信号线 (RTS/CTS):
[DTE / PC] ────(RTS: 主机请求发送数据)──────────► [DCE / CNC]
[DTE / PC] ◄───(CTS: 缓冲区就绪,允许发送)────── [DCE / CNC]
(电平信号严格遵循 RS-232 规范;硬件级响应速度达亚毫秒级)
2. 软件流控制 (Software Handshake) – 依托 3 线连接 (TX, RX, GND):
[DTE / PC] ────────────────(有效载荷数据字节流)──────────────► [接收端]
[DTE / PC] ◄───(XOFF 字符: 立即暂停!缓冲已满 [0x13])──────── [接收端]
… 内部数据处理窗口 …
[DTE / PC] ◄───(XON 字符: 恢复发送![0x11])────────────────── [接收端]
“`
– **硬件握手(RTS/CTS 与 DTR/DSR):** 最为稳固可靠的方式。利用独立的物理电平线路实现即时暂停与放行。
– **软件握手(XON / XOFF):** 在常规的 TX 与 RX 数据信道内直接穿插 ASCII 控制字符:
– **XOFF:** 十六进制 `0x13`(十进制 19 / ASCII DC3)-> 命令发送方立刻挂起输出。
– **XON:** 十六进制 `0x11`(十进制 17 / ASCII DC1)-> 触发发送方恢复传输。
– *系统级风险:* 若传送的是未编码的纯二进制文件,一旦其内部某段数据内容恰好匹配十六进制 `0x13`,接收端便会误认为收到了停止指令,进而引发死锁停摆。软件流控制仅适用于纯 ASCII 文本环境。
—
## 7. 硬件体系:DTE、DCE 与接口引脚排布
最初的技术规范制定了极为泾渭分明的两类设备定义:
– **DTE(数据终端设备):** 数据的产出或消费终点(工作站、终端机、CNC 操作系统)。配置公头(Male)DB-25 或 DE-9 插头。
– **DCE(数据通信设备):** 负责调制与线路搬运的中介设备(调制解调器)。配置母头(Female)插孔。
“`
DE-9 (DB-9) 公头接口视图 (正面视角):
┌─────────────────────────┐
\ 1 2 3 4 5 /
\ 6 7 8 9 /
└───────────────────┘
“`
| 引脚编号 | 信号标号 | 英文全称 | 信号流向 (DTE 视角) | 硬件功能说明 |
|:—:|:—:|—|:—:|—|
| **1** | **DCD** | Data Carrier Detect | 输入 (←) | 当调制解调器在电话线路上捕获到有效载波时置高生效。 |
| **2** | **RXD** | Receive Data | 输入 (←) | 承载由远端设备送入的串行接收数据。 |
| **3** | **TXD** | Transmit Data | 输出 (→) | 承载由本机发往远端设备的串行发送数据。 |
| **4** | **DTR** | Data Terminal Ready | 输出 (→) | 告知调制解调器本机终端已通电且就绪。 |
| **5** | **GND** | Signal Ground | 信号地基准 | 整个通信回路所有电压测量的统一零电位基准。 |
| **6** | **DSR** | Data Set Ready | 输入 (←) | 调制解调器告知计算机其自身已就绪可用。 |
| **7** | **RTS** | Request to Send | 输出 (→) | 硬件流控制:计算机向设备申请数据发送授权。 |
| **8** | **CTS** | Clear to Send | 输入 (←) | 硬件流控制:设备回传确认,允许计算机开始发送。 |
| **9** | **RI** | Ring Indicator | 输入 (←) | 电话线路检测到振铃呼叫信号时置位。 |
—
## 8. 零调制解调器接线(Null-Modem):交叉互连的艺术
若需在没有调制解调器的情况下直连两台 PC,或者将工作站直通西门子数控机床,常规的直通线缆将无法工作,因为两端设备均被定义为 DTE。两端的发送引脚(TX)迎面相撞,而接收端(RX)则双双悬空。
解决这一物理矛盾的结构便是**零调制解调器(Null-Modem,交叉线缆)** [5]:
“`
具备全硬件握手支持的零调制解调器线缆接线图:
A 端接口 (DE-9 母头 → PC) B 端接口 (DE-9 母头 → CNC / 目标设备)
引脚 2 (RXD) ◄─────────────────────────── 引脚 3 (TXD)
引脚 3 (TXD) ───────────────────────────► 引脚 2 (RXD)
引脚 5 (GND) ─────────────────────────── 引脚 5 (GND)
引脚 4 (DTR) ───────────────────────────► 引脚 6 (DSR) + 引脚 1 (DCD)
引脚 6 (DSR) + 引脚 1 (DCD) ◄─────────── 引脚 4 (DTR)
引脚 7 (RTS) ───────────────────────────► 引脚 8 (CTS)
引脚 8 (CTS) ◄─────────────────────────── 引脚 7 (RTS)
“`
对于纯粹使用软件流控(XON/XOFF)的应用场景,将本地两端的 4-6-1 和 7-8 进行内部短接闭环,便可仅依靠 **引脚 2 (RX)、引脚 3 (TX) 与 引脚 5 (GND)** 建立经济高效的三线系统。
—
## 9. 现代 USB 转串口方案与终端实操经验
由于现代主板已全面淘汰原生物理 COM 口,USB 转串口桥接模块成为连接工业设备的必备中介。此时务必厘清一项关键常识:USB 转换芯片本身引出的仅为 **TTL/CMOS 电平(3.3V 或 5V)**。一根正规带有 DE-9 插头的“USB 转 RS-232”转换线,其内部注塑外壳中除了 USB 芯片,必定封装有专门的 RS-232 硬件电平转换器(如 MAX3232)。若直接拿未经升压的裸板“USB-TTL”接入真实 RS-232 设备,模块会被反向击穿。除电压规格外,芯片方案的内在素质直接决定通信稳定性:
– **FTDI (FT232RL):** 工业领域标杆。驱动支持极其成熟,高波特率时钟精确,FIFO 硬件缓冲调度极为严密。
– **Silicon Labs (CP2102):** 常见于主流嵌入式开发板,运行表现极其稳定扎实。
– **WCH (CH340G):** 在经济型开源硬件中普及度极高;应付实验室调试绰绰有余,但在电磁噪声浓重的重工业车间抗干扰表现略显单薄。
– **Prolific (PL2303 仿制品):** 市场上充斥大量低劣仿制芯片,在经历操作系统升级后经常遭遇恶名昭彰的“代码 10”驱动崩溃错误。
### Linux 终端连接与调试实用指令
“`bash
# 检测系统识别到的串口适配器
dmesg | grep -E “ttyUSB|ttyACM”
# 将当前普通用户归入 dialout 权限组(消除权限拒绝问题)
sudo usermod -a -G dialout $USER
# 使用 picocom 开启 9600 波特率、8-N-1 连接
picocom -b 9600 /dev/ttyUSB0
# 或选用 GNU screen 工具发起会话:
screen /dev/ttyUSB0 9600
“`
—
## 结语:裸露铜线的永恒光泽
RS-232 之所以考验我们的耐心,是因为它剥夺了我们在软件抽象层庇护下喘息的余地。这里既没有自动下发 IP 的 DHCP 服务器,也没有负责自动重排乱序数据包的 TCP 协议栈。一旦链路受阻,根源必定具体而实在:或是线路长距离带来的压降,或是工厂不同接地网之间的电位偏差,或是过大的线缆电容拖垮了边沿,亦或是焊错引脚的两根细铜线。
然而,一旦线缆焊接无误,屏幕上清晰完整地弹出机床回传的 `_N_BASE_MPF` 程序时,你便跨越时空,与计算机工程半个多世纪的厚重技术遗产完成了一次纯粹的握手。
面向当下的工程实践,结论十分纯粹:串口通信受阻时,请关掉软件排查界面,拿起示波器。真实的电压摆幅、边沿跳变与参考地平面,每次都会诚实地告知你系统底层发生的一切。
1. *在开发嵌入式设备的抢救控制台时,是将通信任务托管给微控制器的固件级 USB 协议栈更为安全,还是部署一套完全自主的独立硬件 UART/RS-232 桥接电路更能抵抗系统崩溃?*
2. *在面对充斥高强度工业电磁噪声的长距离厂房布线时,为何工业总线普遍抛弃 RS-232 的单端信号架构,转而全面拥抱 RS-485 的差分电压传输架构?*
—
### 已验证的文献资料与延伸阅读
– [1] **Electronic Industries Association (1969):** *EIA Standard RS-232-C: Interface Between Data Terminal Equipment and Data Communication Equipment Employing Serial Binary Data Interchange*. Washington, D.C. — 概要整理:[Wikipedia: RS-232](https://en.wikipedia.org/wiki/RS-232)
– [2] **Telecommunications Industry Association (1997):** *TIA/EIA-232-F: Interface Between Data Terminal Equipment and Data Circuit-Terminating Equipment Employing Serial Binary Data Interchange*. — 参阅:[Wikipedia: Teletype Model 33](https://en.wikipedia.org/wiki/Teletype_Model_33)
– [3] **IBM Corporation (1984):** *IBM Personal Computer AT Technical Reference*. Boca Raton, Florida.
– [4] **Maxim Integrated Products / Analog Devices:** *MAX220–MAX249 +5V-Powered, Multichannel RS-232 Drivers/Receivers* (芯片规格书) — [Mouser: MAX232 产品页面](https://www.mouser.com/en/new/analog-devices/maximmax232/) · [Texas Instruments: MAX232 规格书 (SLLS047)](https://www.ti.com/lit/ds/symlink/max232.pdf)
– [5] **Jan Axelson (2007):** *Serial Port Complete: COM Ports, USB Virtual COM Ports, and Ports for Embedded Systems* (第 2 版). Lakeview Research.
– [6] **西门子公司 (Siemens AG):** *SINUMERIK 840D 操作指南 — 数据保存与载入格式;穿孔纸带格式* — [ManualsLib, 第 368 页](https://www.manualslib.com/manual/1645708/Siemens-Sinumerik-840d.html?page=368)
– [7] **工业现场 RS-232 参数配置手册 (Sinumerik 840D):** [Shopfloor Automations](https://support.shopfloorautomations.com/portal/en/kb/articles/siemens-840d-rs-232-parameters) · [ConnectCNC](http://www.connectcnc-dnc.com/Settings/SiemensSinumerik840d.html)
– [8] **MAX232 芯片发展史:** [Wikipedia: MAX232](https://en.wikipedia.org/wiki/MAX232) · [BisInfotech: Almost 30 years of the MAX232](https://www.bisinfotech.com/almost-30-years-of-the-max232/)


