在典型的车间里,CAM仿真看起来完美无缺。屏幕上的三维机床模型旋转,刀具轨迹顺畅流动,没有任何碰撞警告。随后,同一段程序进入机床。深腔加工时,刀具开始颤振,刃口过热,主轴轴承发出异响。一个已经加工了数小时的大型模具或航空零件,可能直接报废。
原因很简单:CAM仿真主要回放名义G代码和几何材料去除。它不知道主轴当前温度、滚珠丝杠的微米级热伸长、刀具磨损,也不知道切削中的振动。闭环CNC数字孪生正是在这里介入:它不是屏幕上的静态图纸,而是与物理机床同步、由实时遥测驱动、并在控制器和机床制造商允许的范围内作用于工艺参数的数字表示。数字孪生没有唯一定义,层级才是关键。
一览:闭环CNC数字孪生架构
| 范围 | 与物理CNC机床同步的信息物理表示,处理传感器遥测,并在允许范围内作用于工艺参数 |
|---|---|
| 逻辑层 | (1) 几何与运动学 → (2) 工艺物理与热模型 → (3) 传感与遥测 → (4) 闭环决策 |
| 数据方向 | 自动双向:读取机床遥测 + 写入允许的参数(进给、转速、轴偏移)。只读系统属于数字影子;没有写入权限的系统停留在模型或影子层级。 |
| 延迟量级 | 边缘PLC/IPC周期:1–10 ms;写入CNC的路径:视协议通常为10–50 ms;热补偿:1–5 s;分析:分钟到小时。伺服转矩/电流环在驱动器内部闭合,速度要快得多。 |
| 计算架构 | 确定性边缘计算(DIN导轨工业IPC、嵌入式PLC,必要时使用FPGA)+ 混合云(机群建模与模型训练) |
| 现场协议 | CNC控制协议:FANUC FOCAS、Heidenhain DNC/LSV2、Siemens Sinumerik(OPC UA/Edge)、MTConnect、OPC UA |
| 国际标准 | ISO 23247系列:第1–4部分(2021)与第5部分——数字线程(2026) |
| 核心收益 | 降低刀具断裂与报废风险的潜力;实际收益取决于传感器覆盖、模型质量、写入权限和零件几何。供应商给出的百分比只适用于特定应用,不是普遍保证。 |
数字孪生没有唯一答案
这个术语已成为工程界被拉伸得最厉害的词之一。有厂商把离线CAM仿真称为数字孪生;有人把OEE看板称为数字孪生;也有人只把闭环控制系统称为数字孪生。这种定义膨胀会模糊投资决策和供应商比较。[1][2]
最常被引用的分类来自Kritzinger等人(2018)。它关注物理系统与数字表示之间的数据流是否自动,以及流向如何:[2]
- 数字模型:物理侧与数字侧之间没有自动数据连接;数据靠人工传递。
- 数字影子:从物理到数字的自动单向流动;数字侧只观察,不自动写回。
- 数字孪生(Kritzinger意义):自动双向流动;数字侧可在允许范围内采取行动。
这里有一个重要的平衡:Kritzinger把自动双向数据流称为数字孪生;ISO 23247-1则将其定义为可观测制造要素(OME)的适用数字表示,并强调OME与其表示之间的同步,并不要求闭环执行。[3][5]因此,“真正的数字孪生”只是某一分类体系的标签,不是普遍标准。本文把具备闭环能力的系统称为闭环数字孪生。
仿真错觉:静态模型为何在车间失效
最常见的混淆,是把高级CAM或VERICUT式G代码校验当作数字孪生。这些工具很有价值:能发现碰撞、轴限位和材料去除错误,有些甚至能模拟机床运动学。它们缺少的是来自现场机床的实时传感器反馈。[2]
这并不只是学术区分。西门子在SINUMERIK产品页上,主要把数字孪生放在工艺准备、离线编程和三维仿真场景中。[6]供应商口中的“数字孪生”往往指数字模型或数字影子;闭环控制是另一个工程步骤。采购时要问两个问题:哪些数据自动到达?哪些参数自动写回?
CAM软件把零件几何和刀具的理论坐标计算为数学矢量链。它通常假设机床结构是刚性的、环境温度恒定、刀具不磨损,并且切削力可以用简化模型表示。实际加工会逐一挑战这些假设。
机床开始切削后,动态能量转换随即开始。主轴转速使轴承摩擦生热;X、Y、Z轴运动激活滚珠丝杠的轴向热伸长。线性热膨胀可以简单表示为:
ΔL = α · L · ΔT
其中ΔL为伸长量,α为线膨胀系数,L为初始长度,ΔT为温度变化。碳钢的α约为11.5–12 × 10−6 /K。1 m长的结构升温4 K,会产生约46–48 µm的伸长。
但必须把数字放在正确的位置。这48 µm适用于整整1 m的行程。在30 mm深的型腔中,丝杠相关的累积误差约为1.4 µm。Z轴误差的主要部分通常来自主轴和结构的热伸长,文献中可达到数十微米。[4]因此,“30 mm变成30.048 mm”这种说法如果不同时说明误差来源和测量长度,就是误导。正确的表述取决于哪个元件伸长,以及伸长发生在多长的距离上。
第二个盲区是切削动力学。Kienzle/Victor模型以半经验方式估算切向切削力:
Fc = kc1.1 · b · h(1−mc)
其中Fc为主切削力,kc1.1为1 mm × 1 mm参考切屑截面下的比切削力,b为切削宽度,h为切屑厚度,mc为材料尺寸效应指数。kc1.1和mc随材料、热处理和刀具几何变化;单一常数无法建模所有材料。铣削时还要考虑螺旋角、径向切入、刃数和刀具磨损。[9]
局部硬度变化、刀具磨损或拐角处接触长度突然增加,都会让切削力骤升。当这些力与主轴共振重合时,就会出现颤振,刃口可能迅速失效。静态仿真没有实时振动数据,因此无法测量这一点。
第一个转折:CAM仿真不是数字孪生
给旋转的三维机床动画贴上“数字孪生”标签,是行业最常见的错误之一。CAM或碰撞检查软件展示的是G代码的名义几何运动;它对车间现场发生的一切视而不见。一个收不到机床数据、看不到磨损刀具、看不到伸长丝杠、也看不到升温主轴轴承的模型,只是静态数字模型,不是孪生。这并不意味着仿真没有价值:碰撞预防和首件程序校验离不开它。数字孪生不取代仿真,而是用实时数据喂养仿真。
三步演进:数字模型、数字影子与闭环孪生
下表按数据流总结三个层级。这不是成熟度金字塔;每个层级解决不同需求。[2][3]
| 特征 / 层级 | 数字模型 | 数字影子 | 闭环数字孪生 |
|---|---|---|---|
| 物理到数字 | 人工(人工输入) | 自动(传感器 / 遥测) | 自动(实时、高频) |
| 数字到物理 | 人工(USB / DNC传输) | 无(仅监控) | 自动,限于允许的参数 |
| 时间特性 | 离线(设计阶段) | 准实时(看板通常1–5 s延迟) | 边缘PLC/IPC周期1–10 ms;CNC写入路径视协议10–50 ms |
| 关键硬件位置 | 工程工作站 | 工厂服务器 / 云 | 车间边缘设备(Edge IPC / PLC) |
| 典型工业示例 | SolidWorks、Mastercam、NX CAM | Grafana、SCADA看板、OEE监控 | Siemens SINUMERIK ONE、Beckhoff TwinCAT 3、Caron TMAC |
这里的“闭环”并不意味着机床每个参数都能随意修改。实际写入权限受机床制造商开放的CNC接口、PLC程序、安全联锁以及制造商批准的参数范围限制。闭环孪生不是自主黑箱,而是可审计的工程系统。
第二个转折:所谓“我们建成了数字孪生”,多数其实是数字影子
把机床数据推到彩色图表里,远程跟踪产量或主轴负载,是有价值的运营能力,但这种通信仍是单向独白。如果人在屏幕上看到刀具磨损后按下停止按钮,那是数字影子,不是Kritzinger意义上的数字孪生。这并不让它失去价值:OEE、能源和停机分析正是大多数工厂真正需要的。闭环只有在高风险或高价值零件上才值得论证。
CNC数字孪生的四个逻辑层
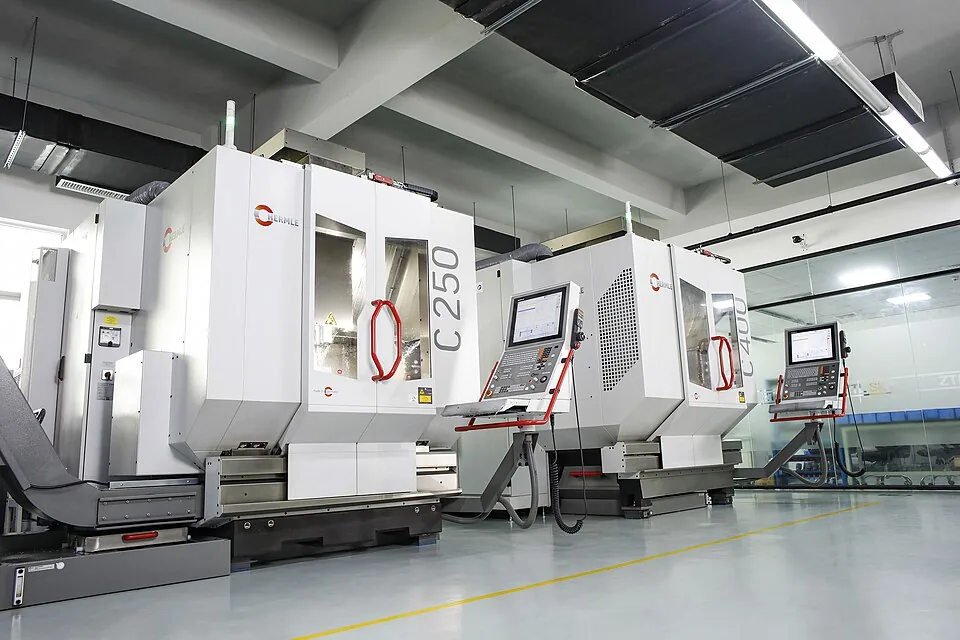
完整的CNC信息物理孪生架构建立在四个逻辑层上。它们是工程划分,不是标准。[3]五轴机床让运动学层变得具体:例如,Hermle把C 250 GEN2描述为其进入五轴铣削的入门机型。[11]
1. 几何与运动学(空间校验)
该层定义机床的物理运动学和结构体积。五轴加工中心的A、C旋转工作台、直线导轨、刀柄、夹具和毛坯都以三维方式表示。来自控制器插补器的实时轴坐标(X、Y、Z、A、C)经过运动学变换处理。该层的主要任务是碰撞预防、轴限位检查和跟踪刀尖相对于零件的瞬时矢量位置。
2. 工艺物理与热模型
该层把切削物理放入几何模型。这里运行两个关键模型:[4][9]
- 切削力与振动模型:根据刃口几何、螺旋角、工件材料的比切削阻力和Kienzle/Victor方法估算瞬时切削力。再把机床模态试验得到的频率响应函数(FRF)加入模型,生成稳定性叶瓣图。模型试图预测机床在哪些转速和切深下会进入共振(颤振)。这一预测必须针对每种机床-刀具组合重新标定。
- 热变形模型:利用环境温度、主轴轴承温度和直线光栅尺数据,映射机床结构和滚珠丝杠的热伸长。随着机床升温,计算出的Z轴漂移被送入CNC偏置表。这里的精度取决于传感器布置和模型标定;不存在“测了温度,热误差就解决了”的保证。
3. 高频传感与遥测
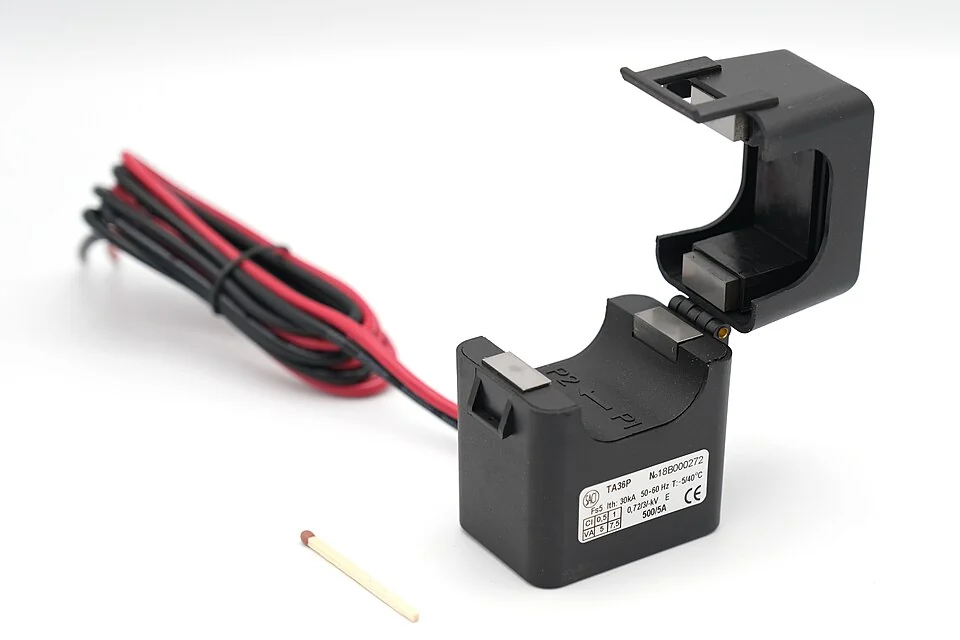
现代CNC控制器的标准插补周期通常为1–4 ms;较老的系统可能更慢。要捕捉切削动力学,还需要外部高频传感器。可以在主轴上加装压电加速度计,并在旧机床上加装霍尔电流传感器或开口式电流互感器。
采样计算必须正确。对于铣刀,主轴转速n(r/min)和刃数z对应的齿通过频率约为ft = z · n / 60。20,000 r/min的四刃铣刀,齿通过频率为4 × 20,000 / 60 ≈ 1.333 Hz。Nyquist准则要求采样率至少为最高关注频率的两倍,因此理论下限约为2.7 kHz。实际工程中常选10–50 kHz,用于抗混叠、冲击内容和颤振边带。说“Nyquist要求至少10 kHz”在技术上是错误的;10 kHz是工程裕量,不是Nyquist要求。[8]
作为工业示例,Caron TMAC标明振动测量可达22 kHz,功率传感器采样率为256,000样本/秒;并声称对刀具断裂的响应时间为5 ms。[8]这类供应商数据说明了可达到的量级,但并不保证每个应用都能得到相同结果。
4. 闭环决策层
所有层级在这里汇合并转化为行动。实时转矩和振动数据与物理切削模型比较。当模型判断“预期转矩12 Nm,实测转矩26 Nm;刀尖即将断裂或刀具严重磨损”时,就会触发毫秒级干预。该动作可以通过统一命名空间(UNS)或实时现场总线桥(EtherCAT / Profinet)向PLC存储器写入“Feed Hold”“Adaptive Feed Override”或“Spindle Speed Modulation”。写入仅限于控制器和机床制造商允许的参数;安全PLC、联锁以及相关机械安全标准(如ISO 13849 / IEC 62061)仍然有效。工业网络安全方面应考虑IEC 62443框架。
有一点必须区分:伺服电机的转矩/电流环在驱动器内部以更高频率闭合。边缘IPC或数字孪生软件通常不替代这个内环;它在工艺层(进给、转速、换刀、热偏置)做决策。因此,“数字孪生以微秒级控制一切”并不现实。
云延迟之墙:为什么需要边缘计算
云计算在机群分析、跨机床磨损模型和ERP集成方面很有优势。但当问题涉及切屑去除的物理过程时,云架构不适合确定性控制环。[5][7]
加工中的时间尺度完全不同。18,000 r/min的四刃立铣刀,每个刃每秒进出材料约1,200次。根据切入条件,单个刃的切削时间可短至约0.2 ms。切屑堵塞、硬质夹杂物或共振发展为破坏性颤振,可能在几毫秒到几十毫秒内发生。Caron TMAC等商用刀具监控系统以5 ms响应为目标。[8]
云延迟取决于距离、网络负载和运营商。到同城云区域的往返时间可能为几毫秒到20 ms;经公共互联网或远程区域可能超过50–200 ms;蜂窝链路可能为20–100 ms。这些只是量级,不是保证。站得住脚的说法不是“即使完美光纤也要80–250 ms”,而是“云不提供确定性上限”。
第三个转折:云是记忆和训练场,不是大脑
机床以18,000 r/min切削时,把传感器数据送到云端,在云端运行模型,再把“停止”命令送回机床,这不是硬实时控制。刀具断裂可能在几毫秒内发生;云端往返可能需要几十到几百毫秒。因此,关键决策引擎必须位于机床旁的边缘处理器。云负责汇聚机群数据、训练模型,并把更新后的参数分发到边缘。云并非“永远不用”,而是不用于硬实时内环。
这一物理约束推动现代信息物理系统采用两层混合架构:[5][7]
- 边缘层(确定性决策):直接连接PLC周期的工业PC(例如Beckhoff IPC/TwinCAT 3、围绕Siemens SINUMERIK ONE的边缘方案,或Caron TMAC等刀具监控系统)。这些设备在工艺层可在1–10 ms内响应;自适应切削力控制和即时刀具保护由本地决定。如果需要写入CNC接口,路径视协议通常为10–50 ms。
- 云层(策略学习):收集数十台机床的过滤数据,分析哪种刀具几何在哪个批次中寿命更长,训练机群级预测性维护模型,并在夜班把更新后的权重分发到边缘设备。
决策支持矩阵:哪种工艺需要数字孪生?
真正的闭环数字孪生是一项严肃的工程投资:外部传感基础设施、高频边缘硬件、机床运动学建模和控制器写入权限。对每台机床、每个零件都套用完整孪生,是经济上的错误。下表是把工艺复杂度与数字化层级匹配起来的起点:[2][5]
| 制造类型与零件 | 典型风险与失败成本 | 所需层级 | 投资理由 |
|---|---|---|---|
| 航空航天与国防:钛合金、镍基高温合金风扇/压气机部件,薄壁结构 | 极高:零件成本和加工时间都很高;一次刀具断裂就可能让昂贵零件报废。 | 闭环孪生或高频自适应控制 | 热补偿、颤振抑制和刀具断裂保护。投资回报必须按零件和报废成本计算;不存在通用的“六个月回本”保证。 |
| 大型汽车冲压模具与注塑模具 | 高:大型冲压模具可达数十吨;注塑模具通常更小。表面形状损失意味着长时间人工修整。 | 热漂移 + 振动抑制(闭环或高级影子) | 为长时间精加工和无人夜班提供信心。通用的“主轴寿命提高3倍”说法应改为在自有机床上实测。 |
| 精密医疗植入物(钛合金椎弓根螺钉、膝关节假体) | 中高:FDA UDI(21 CFR Part 830)、质量体系法规(21 CFR Part 820)和ISO 13485要求可追溯性;微米级表面质量至关重要。 | 高级数字影子 + 混合自适应控制 | 逐件生产记录和工艺可追溯性。检测成本可能降低,但幅度因应用而异。 |
| 大批量生产(汽车衬套、标准法兰、螺栓) | 低到中:单价低、工序短,机床设置通常稳定。 | 数字影子(OEE、停机、能源) | 完整闭环孪生往往属于过度工程。标准MTConnect/OPC UA遥测链路加OEE看板在多数情况下已经足够。 |
| 通用外协加工(小批量多品种) | 变化大:材料和零件不断变化;每台机床的工程预算有限。 | 数字模型 + 高级CAM仿真 | 经过验证的CAM仿真和准确的刀具库,是防止基本碰撞的第一个理性步骤。闭环投资只对重复性高价值工件才有意义。 |
这张表是框架,不是配方。真正的ROI计算必须纳入零件几何、机床机龄、现有传感基础设施、报废与返工成本、人工与能源成本,以及软件维护费用。供应商案例中的百分比,如果没有在自有产线上做基线测量,就不能直接推广。
ISO 23247:共同框架及其边界
多年来,封闭的厂商生态是多品牌数字孪生的最大障碍。每个CNC品牌都推行自己的接口——FANUC FOCAS、Heidenhain DNC、Siemens Sinumerik——使混合车间难以建立统一的中心孪生。ISO 23247提供了共同术语和参考架构,但它不是即插即用。[3][5]
ISO 23247系列(“Automation systems and integration — Digital twin framework for manufacturing”)包括:
- 第1部分(Overview and General Principles,2021):定义基本术语、词汇和一般要求。
- 第2部分(Reference Architecture,2021):定义四个域——可观测制造、数据采集与设备控制、核心、用户——以及五个实体:可观测制造要素(OME)、数据采集与设备控制实体(DCDCE)、核心实体(CE)、用户实体(UE)和跨系统实体(CSE)。
- 第3部分(Digital Representation of Manufacturing Elements,2021):描述OME的基本信息属性,以及可使用的现有标准,例如用于企业-控制集成的IEC 62264-2。
- 第4部分(Information Exchange,2021):定义用户、服务、接入和邻近网络的信息交换要求。它不强制单一协议;实践中广泛使用MTConnect、OPC UA和MQTT等开放标准。
- 第5部分(Digital Thread for Digital Twin,2026):定义数字线程如何在产品生命周期内连接、管理和维持数字孪生。
借助这一框架,不同控制器的原始信号可以映射到统一的信息模型。但实践中,每个品牌仍需要单独的配置文件或映射。ISO 23247合规不是一张证书,而是一种设计与集成规范。与CNC数据管道和统一命名空间结合后,数字孪生可以让整个工厂的加工生态可见,而不只是一台机床。[10]关于协议层,可参阅CNC控制协议指南和什么是MTConnect?。
结语:关于“实时副本”的两个问题
CNC数字孪生的价值不在于屏幕上动画的分辨率,而在于刀具仍在切削时它能做出什么决策、延迟有多大,以及在什么安全边界内行动。但也不要夸大它:对许多工厂而言,正确层级是设计良好的数字影子或经过验证的CAM仿真,而不是闭环孪生。
走到机床旁,问两个具体问题:
- 独白还是对话?模型只是观察物理世界,还是能在允许范围内作用于控制器,在刀具断裂前降低进给?
- 决策在哪里做出?防止刀具断裂和共振的算法,是在延迟不可预测的云服务器里等待,还是在靠近物理过程的确定性边缘处理器中运行?
也许,CNC数字孪生的成熟度不在于连接了多少传感器,而在于它是否清楚定义了使用哪些数据、用于什么目的,以及在什么边界内把数据转化为行动。
参考文献
- [1] Michael Grieves & John Vickers (2017) • Digital Twin: Mitigating Unpredictable, Undesirable Emergent Behavior in Complex Systems • Springer, DOI: 10.1007/978-3-319-38756-7_4
- [2] Kritzinger, W., Karner, M., Traar, G., Henjes, J., & Sihn, W. (2018) • Digital Twin in manufacturing: A categorical literature review and classification • IFAC-PapersOnLine, 51(11), 1016–1022 • doi.org/10.1016/j.ifacol.2018.08.474
- [3] ISO 23247系列 • Automation systems and integration — Digital twin framework for manufacturing • 第1部分:ISO 23247-1:2021 • 第2部分:ISO 23247-2:2021 • 第3部分:ISO 23247-3:2021 • 第4部分:ISO 23247-4:2021 • 第5部分:ISO 23247-5:2026
- [4] Mayr, J., Jedrzejewski, J., Uhlmann, E., Alkan Donmez, M., Knapp, W., Härtig, F., Wendt, K., Moriwaki, T., Shore, P., Schmitt, R., Brecher, C., Würz, T., & Wegener, K. (2012) • Thermal issues in machine tools • CIRP Annals, 61(2), 771–791 • doi.org/10.1016/j.cirp.2012.05.008
- [5] National Institute of Standards and Technology (NIST) • Use Case Scenarios for Digital Twin Implementation Based on ISO 23247 • NIST AMS 400-2 • doi.org/10.6028/NIST.AMS.400-2
- [6] Siemens Digital Industries • SINUMERIK CNC — 数字孪生、离线编程与三维仿真 • siemens.com/global/en/products/automation/systems/cnc-sinumerik.html
- [7] Beckhoff Automation • TwinCAT 3 — 基于PC的实时控制、PLC/NC/CNC与OPC UA • beckhoff.com/en-en/products/automation/twincat/
- [8] Caron Engineering • TMAC — Tool Monitoring Adaptive Control(5 ms响应、22 kHz振动、256 kS/s功率采样) • caroneng.com/products/tmac/
- [9] Sandvik Coromant • 比切削力(kc1)与Kienzle/Victor方法 • sandvik.coromant.com/en-us/knowledge/materials/specific-cutting-force
- [10] MTConnect Institute • Machine Tool Semantic Data Architecture & Interoperability • mtconnect.org
- [11] Maschinenfabrik Berthold HERMLE AG • C 250 GEN2加工中心——五轴铣削入门机型 • hermle.de/en/machining-centres-automation/models/machining-centre-c-250-gen2/